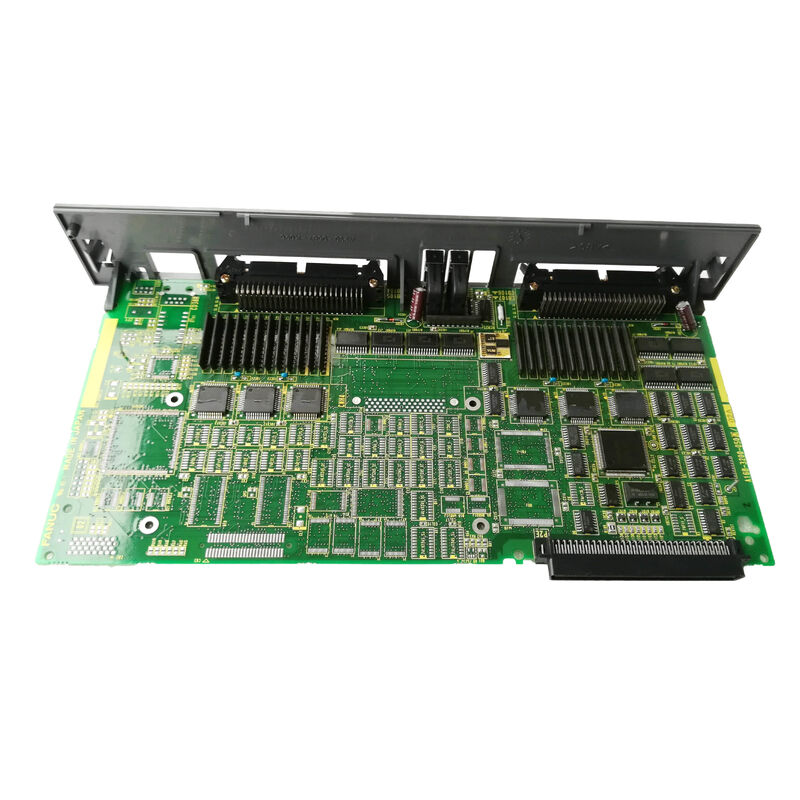
A16B-3200-0071∙ FANUC Robot CPU High-Speed Arithmetic PCB Dedicated Math Co-Processor / Kinematics / Trajectory Planning / Robot Controller
Arytmetyczny procesor Dedykowany procesor matematyczny
A16B-3200-0071 nie jest płytą CPU ogólnego przeznaczenia.
Ruchy robotów przemysłowych wymagają ciągłego obliczania matematycznego w czasie rzeczywistym:
Kinematyka naprzód i odwrotnie:Przy każdym cyklu aktualizacji serwo sterownik musi rozwiązywać równania kinematyczne, które łączą kąty stawów z pozycją efektora końcowego robota w przestrzeni 3D.To polega na rozwiązywaniu zestawu sześciu połączonych nieliniowych równań. Wyliczeniowo drogie nawet na nowoczesnym sprzęcie., i krytycznie wrażliwy na czas w tempie aktualizacji servo.
Interpolacja trajektorii:Gładki ruch z punktu do punktu wymaga obliczenia ciągłej pozycji, prędkości i przyspieszenia dla wszystkich sześciu stawów jednocześnie,od zaprogramowanej ścieżki przez każdy krok interpolacji.
Przemiany współrzędnych:Konwersja pomiędzy współrzędnymi świata (X/Y/Z kartesowskie), współrzędnymi narzędzia i współrzędnymi Translacje i rotacje w przestrzeni 3D wymagają intensywnej matematyki macierzy.
Obliczenia zapobiegania zderzeniom:Bardziej zaawansowane aplikacje robotowe obliczają w czasie rzeczywistym kontrole uprawnień w odniesieniu do zdefiniowanych stref wykluczenia 3D.
A16B-3200-0071 zapewnia dedykowane zasoby krzemowe dla tego obciążenia matematycznego uwalniając główną płyta CPU od obciążenia obliczeniowego, aby mogła zarządzać komunikacją, logiką programu,i koordynacji systemu bez obciążenia arytmetycznego spowalniającego jego reakcję.
Kluczowe informacje o produkcie
| Parametry |
Wartość |
| Rodzaj |
Szybkości Arytmetyczne CPU PCB |
| Zastosowanie |
Kontroler FANUC Robot |
| Waga |
00,69 kg (1,51 funtów) |
| Kategoria |
Sterowanie robotem |
| Zestaw |
A16B-3200 |
Dlaczego oddzielna tablica arytmetyczna?
Naturalne pytanie: dlaczego oddzielić przetwarzanie arytmetyczne na dedykowanej płycie zamiast zintegrować wszystko w bardziej potężnym głównym procesorze?
Kontekst historyczny:The A16B-3200-0071 was designed in an era when dedicated floating-point and DSP co-processors provided significantly higher arithmetic throughput than general-purpose CPUs — particularly for the trigonometric and matrix operations central to roboticsUżycie dedykowanej tablicy arytmetycznej było najlepszym rozwiązaniem inżynieryjnym w tamtym czasie.
Niezawodność i użyteczność:Separating the arithmetic function onto a dedicated board means that an arithmetic processor failure is resolved by replacing one specific board — without affecting the main CPU board or the rest of the controller electronics.
Równoległe obliczenia:Płyta arytmetyczna i główny procesor mogą pracować równolegle Płyta arytmetyczna oblicza następny segment trajektorii, podczas gdy główny procesor obsługuje badania I / O, ładowanie programów,i komunikacji operatora.
Scenariusze zastosowania
Błąd arytmetyczny sterownika robota:Sterownik robota FANUC wywołuje błędy w wykonywaniu trajektorii, odchylenia od trasy ruchu, błędy w obliczeniach kinematycznych lub alarmy specyficzne dla robota wskazujące na warstwę przetwarzania.Wykryto usterkę na tablicy arytmetycznej A16B-3200-0071Zmiana przywraca prawidłowe obliczenia kinematyczne i trajektorii.
Modernizacja sterownika:Starszy sterownik robota FANUC jest ponownie używany po przechowywaniu.A16B-3200-0071 jest wymieniany w ramach systematycznej modernizacji elektronicznej w celu zapewnienia, że wszystkie krytyczne płyty przetwarzania są w znanym dobrym stanie..
Częste pytania
P1: Jaki rodzaj sterownika robota używa A16B-3200-0071?
Zakres A16B-3200-007x jest powiązany z sterownikami robotów FANUC, prawdopodobnie LR Mate i pokrewnymi rodzinami kompaktowych sterowników robotów, w oparciu o sąsiedztwo A16B-3200-0070 (główny procesor LR Mate 100).Potwierdzić stosowny model sterownika robota z dokumentacji sterownika.
P2: Jaka jest różnica między A16B-3200-0071 (arytmetyczna) a A16B-3200-0070 (główny procesor)?
A16B-3200-0070 jest główną płytą CPU, która obsługuje wykonywanie programów, komunikację, zarządzanie I/O i ogólną koordynację systemu.A16B-3200-0071 to współprocesor arytmetyczny poświęcony obliczeniom kinematycznym i trajektoryjnymObie płyty pracują razem w tym samym sterowniku; żadna nie zapewnia całkowitego sterowania robotem.
P3: Czy zastąpienie A16B-3200-0071 wymaga zmian w programie robota?
Nie. Programy robota i parametry systemu znajdują się w modułach SRAM lub FROM oddzielonych od arytmetycznej płyty PCB. Zastąpienie A16B-3200-0071 nie ma wpływu na przechowywane dane programu lub parametrów.Po zamontowaniu części zamiennej, sterownik ponownie uruchamia się, a tablica arytmetyczna wznowia swoją rolę obliczeniową przy użyciu istniejącej konfiguracji systemu.
P4: Jakie alarmy wskazują na awarię A16B-3200-0071?
Alarmy związane z błędami w obliczaniu ruchu robota ̇ alarmy o odchyleniu trajektorii, kody błędów kinematycznych, błędy w obliczaniu pozycji lub alarmy serwo, które nie mogą być spowodowane zewnętrznymi przyczynami (silnik,koder, napęd) może wskazywać na awarię deski arytmetycznej.


 Twoja wiadomość musi mieć od 20 do 3000 znaków!