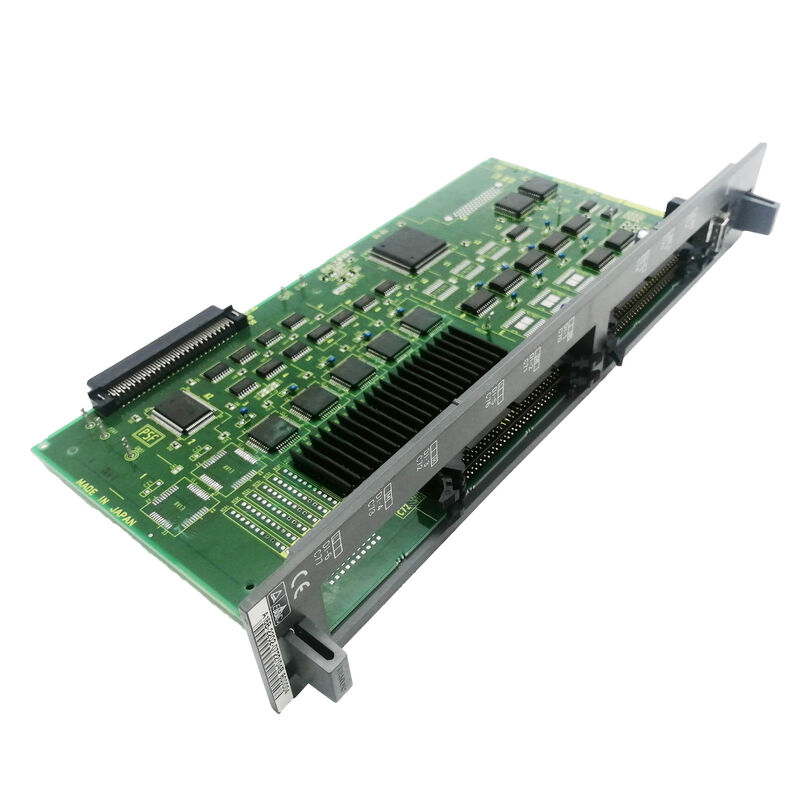
A16B-2200-0854 | Płyta sterująca 8-osiowego robota FANUC — kontroler RJ / seria Serial Plus 2LT / A16B-2200
Sterowanie osią robota 8-osiowego — dla złożonych komórek robota
A16B-2200-0854 zapewnia 8-osiowe sterowanie serwo dla sterownika robota serii RJ firmy FANUC. Osiem osi przekracza 6 przegubów standardowego korpusu robota — dodatkowe osie obsługują rozszerzone konfiguracje celi robota:
6 osi przegubowych robota + osie zewnętrzne:Korpus robota z 6 przegubami (J1–J6) plus jedna lub dwie osie zewnętrzne — stoły pozycjonujące, serwoprzenośniki, prowadnice ślizgowe lub skoordynowane uchwyty. Sterownik RJ zarządza wszystkimi osiami synchronicznie, zapewniając skoordynowany ruch.
Koordynacja wielu robotów:W niektórych konfiguracjach RJ kontroler koordynuje wiele ramion robota, gdzie łączna liczba osi przekracza 6.
Korpusy robotów o dużej rozdzielczości:Roboty specjalistyczne z więcej niż 6 przegubami – roboty redundantne do zastosowań o złożonej geometrii przestrzeni roboczej – wymagają zwiększonej wydajności osi.
Kluczowe informacje o produkcie
| Parametr |
Wartość |
| Liczba osi |
8 |
| Kontroler |
Robot serii RJ |
| Interfejs |
Serial Plus 2LT |
| Typ |
Płyta sterująca osią |
| Szereg |
A16B-2200 |
Kontrolery robotów FANUC serii RJ
Rodzina RJ reprezentuje ważną generację historii produktów kontrolerów robotów FANUC. Poprzedzając generacje R-J2 i R-J3, kontrolery RJ zasilały roboty przemysłowe FANUC całej serii Arc Mate, M i pokrewnych rodzin. Specyfikacja „RJ Control” płyty osi A16B-2200-0854 zdecydowanie plasuje ją w tej generacji.
Kontrolery RJ zastosowano w:
- Systemy spawania punktowego i łukowego
- Roboty do transportu materiałów i paletyzacji
- Aplikacje do obsługi maszyn
- Automatyzacja montażu
Scenariusze zastosowań
Usterka płytki osi sterownika robota RJ:Sterownik robota FANUC RJ generuje alarmy komunikacyjne z serwomechanizmem na wielu osiach. Jako usterkę identyfikowana jest płyta osi A16B-2200-0854. Wymiana przywraca komunikację z serwomechanizmem 8-osiowym.
Regeneracja sterownika robota:Starszy sterownik robota FANUC RJ przechodzi renowację w celu zapewnienia ciągłości pracy produkcyjnej. A16B-2200-0854 zostaje wymieniony w ramach kompleksowej odnowienia płyty sterującej osi.
Często zadawane pytania
P1: Jakie korpusy robotów łączą się z systemem za pomocą A16B-2200-0854 (8-osiowy)?
Możliwość pracy w 8 osiach obsługuje korpusy robotów FANUC z 6 przegubami i 1 lub 2 osiami zewnętrznymi — najpopularniejsza rozszerzona konfiguracja robota. Standardowe korpusy robotów z 6 przegubami (Arc Mate, seria M) wykorzystują 6 osi; pozostałe 2 kanały osiowe łączą się z serwosterowanymi pozycjonerami, przenośnikami lub torami ślizgowymi w celi robota.
P2: Jaka jest różnica między Serial Plus 2LT a FSSB?
Serial Plus wykorzystuje ekranowane kable miedziane do komunikacji z serwomechanizmem; FSSB wykorzystuje kable światłowodowe. FSSB zapewnia całkowitą odporność na zakłócenia elektromagnetyczne (kluczowe podczas spawania i w środowiskach o wysokim poziomie hałasu); Serial Plus jest podatny na zakłócenia elektryczne. FSSB obsługuje również większą przepustowość danych dla większej liczby osi i wyższą częstotliwość aktualizacji serwomechanizmów. Kontrolery RJ z Serial Plus są starsze niż generacja FSSB, która była dostępna z R-J2 i nowszymi.
P3: Czy A16B-2200-0854 można zaktualizować do płyty osi FSSB?
Aktualizacja z Serial Plus do FSSB wymaga nie tylko wymiany płytki osi, ale także wymiany wzmacniaczy serwonapędów na modele kompatybilne z FSSB. Jest to modernizacja na poziomie systemu, a nie zwykła wymiana płyty. W przypadku większości systemów RJ utrzymanie zainstalowanej architektury Serial Plus z A16B-2200-0854 jest właściwym podejściem serwisowym.
P4: Czy wymiana A16B-2200-0854 wymaga kopii zapasowej programu robota?
Programy robota znajdują się w pamięci SRAM sterownika — oddzielnie od płyty osi. Zastąpienie A16B-2200-0854 nie ma wpływu na zapisane dane programu. Jako środek ostrożności należy zawsze wykonać kopię zapasową wszystkich programów robota i zmiennych systemowych przed jakąkolwiek konserwacją płyty sterownika.


 Twoja wiadomość musi mieć od 20 do 3000 znaków!